Un scooter eléctrico de gran autonomía no es simplemente un scooter con una batería grande. Dos scooters eléctricos con capacidades de batería similares pueden ofrecer diferentes autonomías reales debido a diferencias en la velocidad de crucero, la eficiencia del motor, el diseño del vehículo, la resistencia de los neumáticos, la capacidad de carga y las condiciones de conducción.
Para importadores, mayoristas, distribuidores y operadores de flota, comprender estos factores es esencial al comparar fabricantes y seleccionar modelos para diferentes mercados. Un scooter anunciado con una alta autonomía máxima puede no ofrecer los mismos resultados bajo condiciones de desplazamiento diario, transporte de pasajeros o entrega.
Esta guía se centra en scooters eléctricos con asiento y scooters eléctricos estilo moped, en lugar de scooters de pie. Explica los factores que afectan la autonomía del scooter eléctrico, cómo diferentes convenciones de prueba influyen en las cifras anunciadas y qué deben verificar los compradores B2B antes de realizar un pedido.
Por qué las cifras de autonomía no son comparables
Antes de preguntar qué scooter llega más lejos, es útil comprender cómo se estableció la autonomía citada. Diferentes fabricantes pueden usar procedimientos de prueba, velocidades, cargas y condiciones ambientales diferentes. Una cifra de autonomía es mucho más útil cuando las condiciones detrás de ella están claramente indicadas.
| Convención de autonomía | Qué significa | Qué deben vigilar los compradores |
|---|---|---|
| Autonomía máxima o declarada | La distancia máxima indicada por un fabricante, a menudo lograda bajo condiciones favorables. | Es posible que las condiciones exactas de la prueba no se revelen. No asuma que la cifra representa el uso diario típico. |
| Ciclo de prueba estandarizado | Un perfil de velocidad-tiempo definido realizado bajo condiciones de prueba especificadas, como un procedimiento WMTC relevante cuando corresponda. | Los resultados son más reproducibles bajo el mismo procedimiento, pero el ciclo de prueba puede no reflejar la ruta de un cliente en particular. |
| Procedimiento de prueba regional | Un método de prueba asociado con un mercado o marco regulatorio particular, como el IDC de India en contextos relevantes. | Diferentes procedimientos pueden usar diferentes perfiles de velocidad y supuestos. Las cifras de diferentes procedimientos no deben tratarse automáticamente como equivalentes. |
| Autonomía a velocidad constante | Una distancia medida a una velocidad especificada y sostenida, por ejemplo, una autonomía verificada a 40 km/h. | Útil para comparar solo cuando la velocidad, la carga, la configuración de la batería, las condiciones ambientales y los métodos de prueba sean suficientemente comparables. |
| Autonomía en el mundo real | La distancia lograda en uso real, incluyendo tráfico, aceleración, paradas, capacidad de carga, clima y pendientes de la carretera. | Más relevante para las operaciones diarias, pero altamente dependiente del conductor, la ruta, la configuración del vehículo y las condiciones de operación. |
Considere dos scooters anunciados con diferentes autonomías máximas. Uno puede haber sido probado a una velocidad relativamente baja con una carga ligera, mientras que el otro puede haber sido probado bajo un perfil de velocidad más exigente. Sus cifras principales por sí solas no revelan qué vehículo es más eficiente bajo las mismas condiciones.
Esta también es una limitación de las clasificaciones en línea de clasificaciones de motocicletas eléctricas de gran autonomía: cuando cifras obtenidas bajo diferentes condiciones aparecen en la misma tabla, la clasificación puede no representar una comparación equivalente. La misma precaución se aplica a las comparaciones centradas en el kilometraje.
Para la adquisición, compare las condiciones detrás de las cifras, no solo las cifras en sí. Pregunte al fabricante por la velocidad de prueba o el perfil de velocidad, la carga total, la configuración de la batería, el procedimiento de prueba y cualquier registro de respaldo disponible.
Capacidad de la batería y energía utilizable
La energía de la batería establece la cantidad de energía disponible para conducir. Sin embargo, la energía indicada en la etiqueta de la batería no es necesariamente idéntica a la energía que puede entregarse bajo todas las condiciones de operación.
Cómo calcular la energía de la batería
La energía de la batería se expresa comúnmente en vatios-hora (Wh). Una estimación básica de energía nominal es:
Energía de la batería (Wh) = Voltaje nominal (V) × Capacidad (Ah)
Por ejemplo, una batería de 72 V, 30 Ah tiene una clasificación de energía nominal de:
72 V × 30 Ah = 2,160 Wh, o 2.16 kWh.
Al mismo voltaje nominal, una batería de 30 Ah tiene el doble de energía nominal que una batería de 15 Ah. Esta es una comparación útil, siempre que las clasificaciones de voltaje y las especificaciones de capacidad se midan sobre una base comparable.
Sin embargo, la energía nominal no es lo mismo que la energía utilizableEl sistema de gestión de la batería (BMS), los límites de descarga, la temperatura, la tasa de descarga, la condición de las celdas y otras restricciones del sistema afectan cuánta energía está disponible antes de que el vehículo deje de extraer energía de la batería.
Por lo tanto, es mejor pedirle a un fabricante datos de energía utilizable o de pruebas de autonomía que asumir que cada batería entrega un porcentaje fijo de su energía nominal. No existe un porcentaje universal de energía utilizable que se aplique a toda química de batería y condición de operación.
¿Una batería más grande siempre significa una mayor autonomía?
Una batería más grande generalmente proporciona más energía almacenada, pero la autonomía resultante depende del consumo de energía del vehículo por kilómetro. Un scooter con un sistema de propulsión menos eficiente, una velocidad de crucero más alta o una mayor resistencia mecánica puede consumir esa energía más rápidamente.
El tamaño de la batería también afecta el peso, el empaquetado y el costo de compra. Aumentar la capacidad de la batería sin considerar el resto del vehículo puede agregar costo y peso sin producir la mejora esperada en el rendimiento operativo.
Para obtener más contexto sobre la selección de vehículos orientada al kilometraje, consulte la guía de BENLG sobre motocicletas con enfoque en el kilometraje.
Consejo de adquisición: Estime la energía requerida para el kilometraje diario esperado del cliente y luego establezca una reserva operativa razonable. Un margen de planificación preliminar del 20–30% puede ser útil, pero es un supuesto inicial y no una regla universal. Valídelo con respecto a la ruta, la carga, la temperatura, las oportunidades de carga y los datos reales de prueba del vehículo.
Velocidad de crucero y resistencia aerodinámica
La velocidad de crucero es uno de los factores más importantes que afectan la autonomía real de un scooter eléctrico. Aumentar la velocidad eleva la resistencia aerodinámica, y el efecto puede volverse considerable a velocidades más altas.
¿Por qué una velocidad más alta reduce la autonomía?
Un scooter en movimiento debe superar varias formas de resistencia, incluyendo la resistencia al rodadura, la resistencia aerodinámica y la gravedad al subir una pendiente.
La resistencia aerodinámica puede aproximarse mediante:
F = ½ × ρ × Cd × A × v²
- F: Fuerza de resistencia aerodinámica
- ρ: Densidad del aire
- Cd: Coeficiente de resistencia aerodinámica
- A: Área frontal
- v: Velocidad relativa al aire circundante
Cuando las demás variables permanecen constantes, la fuerza de resistencia aerodinámica aumenta aproximadamente con el cuadrado de la velocidad. La potencia necesaria para superar esa resistencia aumenta aproximadamente con el cubo de la velocidad.
Qué significa esto en la práctica: aumentar la velocidad de prueba de 40 a 60 km/h no reduce la autonomía en un tercio, como podría sugerir una lectura lineal de las cifras. Como la energía necesaria por kilómetro aumenta más rápido que la propia velocidad, la penalización se acumula, y por eso un fabricante que cita una autonomía muy larga a una velocidad de prueba inusualmente baja no ha construido necesariamente un vehículo mejor.
Esto no significa que el consumo total de energía aumente a la misma velocidad, porque la resistencia al rodadura, las pérdidas eléctricas y otras demandas de energía también contribuyen. No obstante, la conducción sostenida a alta velocidad puede aumentar significativamente el consumo de energía por kilómetro.
¿Por qué deben los compradores verificar la velocidad de prueba?
Una afirmación como "hasta 120 km" no indica a los compradores si el vehículo alcanzó esa distancia a una velocidad constante baja, bajo un ciclo de prueba estandarizado o en otro conjunto de condiciones.
Una afirmación como "120 km a 40 km/h" es más informativa solo si la autonomía se estableció realmente bajo las condiciones indicadas. No debe inferirse de una prueba diferente ni tratarse como un formato de etiquetado universal de la industria.
Al comparar proveedores, verifique:
- La velocidad de prueba o el perfil de velocidad
- La configuración y el estado de la batería
- La carga total del vehículo
- Las condiciones de carretera, temperatura y clima
- El procedimiento de prueba y el método de medición
Para las operaciones de flota, la autonomía de un vehículo a la velocidad de trabajo esperada suele ser más útil que su autonomía máxima reclamada bajo una prueba no especificada.
¿La forma del vehículo afecta la autonomía?
Sí. El área frontal, la forma aerodinámica, la postura del conductor y accesorios como las pantallas pueden afectar la resistencia aerodinámica.
Sin embargo, la apariencia por sí sola no determina el rendimiento aerodinámico. Un scooter que parece más aerodinámico no tiene automáticamente un coeficiente de resistencia menor. La configuración completa del vehículo y del conductor determina el resultado real.
Carga total: conductor, pasajero y carga
La carga total afecta la cantidad de energía que necesita un scooter eléctrico para acelerar, subir cuestas y superar la resistencia al rodadura. Para los scooters de pasajeros, esto incluye al conductor y al pasajero. Para los vehículos de reparto, también incluye la carga y el equipo adicional.
¿Cómo afecta la carga adicional a la autonomía?
Un scooter eléctrico más pesado, junto con su conductor, generalmente requiere más energía para acelerar y subir una pendiente determinada. El peso adicional también puede aumentar la resistencia al rodaje en terreno llano.
Para tener una idea de la escala: si un conductor y un scooter pesan alrededor de 150 kg en conjunto, añadir un pasajero de 70 kg aumenta la masa en movimiento en casi la mitad. En una carretera plana a velocidad constante la penalización es modesta; en una subida repetida, o en una ruta con constantes paradas y arranques, la misma masa extra se paga cada vez que el vehículo acelera.
El efecto, por lo tanto, depende de las condiciones de operación. Una ruta con paradas frecuentes y subidas pronunciadas puede ser más sensible a la carga adicional que una ruta relativamente plana con crucero constante.
Por esta razón, un resultado de autonomía obtenido con un conductor ligero no debe aplicarse automáticamente a un scooter de reparto completamente cargado.
Consejo de adquisición: Confirme la capacidad de carga máxima y la carga utilizada durante las pruebas de autonomía. Si el vehículo transportará pasajeros o carga de reparto, solicite información de rendimiento que refleje el uso previsto en lugar de depender exclusivamente de una prueba con carga ligera.
Temperatura, química de la batería y envejecimiento
El rendimiento de la batería cambia con la temperatura y se deteriora gradualmente con el uso. Estos efectos pueden reducir la energía disponible para conducir, incluso cuando la capacidad nominal original permanece sin cambios sobre el papel.
¿Cómo afecta la temperatura a la autonomía del scooter eléctrico?
Las bajas temperaturas pueden reducir la capacidad disponible y el rendimiento de potencia de las baterías recargables. La magnitud del efecto depende de la química de las celdas, el diseño de la batería, la temperatura, la tasa de descarga y la estrategia de gestión de la batería.
Las baterías de plomo-ácido son particularmente sensibles a las condiciones de operación en frío y a la tasa de descarga. Las baterías de iones de litio también se ven afectadas, aunque la respuesta varía según las químicas y los diseños de batería.
Las altas temperaturas generan una preocupación diferente. El calor excesivo puede acelerar la degradación de la batería y crear riesgos de seguridad. Las restricciones de carga también varían según la química de la batería; algunos sistemas de baterías de litio restringen la carga por debajo de temperaturas especificadas.
En mercados donde las temperaturas ambientales se mantienen por encima de 35°C durante gran parte del año, la pregunta práctica no es si la batería funciona, sino con qué rapidez pierde su capacidad durante una vida operativa de dos o tres años. Se trata de una cuestión de química y diseño térmico, no de la cifra de Ah en la etiqueta.
¿La química de la batería afecta la autonomía?
La química de la batería influye en más que la capacidad nominal. También afecta el peso, las características de descarga, la respuesta a la temperatura, la vida útil y los requisitos de carga.
Al comparar opciones de baterías, los compradores deben considerar el sistema completo de baterías en lugar de asumir que una química siempre ofrecerá una mayor autonomía que otra.
¿Cómo reduce el envejecimiento de la batería la autonomía?
A medida que una batería envejece, su capacidad disponible y su rendimiento de potencia pueden disminuir. La tasa de deterioro depende de factores como la temperatura, los hábitos de carga, la profundidad de descarga, la corriente y las condiciones de almacenamiento.
Un scooter que cumple su objetivo de autonomía cuando es nuevo puede no alcanzar la misma distancia tras un uso prolongado.
Consejo de adquisición: Pregunte por las condiciones de garantía de la batería, disponibilidad de repuestos, requisitos de carga y las condiciones bajo las cuales se establecieron las afirmaciones de vida útil de ciclos. Estos factores ayudan a los compradores a evaluar los costos operativos a largo plazo, y no solo la autonomía inicial.
Terreno, aceleración y conducción con paradas frecuentes
El mismo scooter eléctrico puede lograr diferentes autonomías en diferentes rutas, incluso con la misma batería, el mismo conductor y la misma velocidad nominal de crucero. La conducción real implica cambios en la elevación, la velocidad y las condiciones de operación.
Colinas y pendientes de carretera
Subir una colina requiere energía adicional para elevar la masa combinada del scooter y su carga contra la gravedad. La energía requerida depende de la masa total y la elevación ganada.
Al descender, se puede recuperar cierta energía si el scooter cuenta con un sistema de frenado regenerativo adecuado. Sin embargo, la recuperación de energía no es completa y su efectividad depende del diseño del vehículo, el estado de la batería y las condiciones de operación.
Aceleración y frenado frecuentes
La conducción urbana a menudo implica aceleración, frenado y detenciones repetidas en intersecciones. Acelerar requiere energía para aumentar la energía cinética del scooter, mientras que el frenado convencional disipa gran parte de esa energía como calor.
El frenado regenerativo, cuando está disponible, puede recuperar parte de la energía. Sin embargo, la aceleración y el frenado frecuentes pueden aumentar el consumo en comparación con la conducción constante, dependiendo de la ruta y el estilo de conducción.
Superficies de la carretera y condiciones de tráfico
Carreteras irregulares, superficies desiguales, congestión y paradas frecuentes pueden afectar el consumo de energía. Los compradores deben considerar el entorno operativo real en lugar de depender exclusivamente de un resultado de autonomía obtenido bajo condiciones controladas.
Eficiencia del motor, controlador y sistema eléctrico
La batería almacena energía, pero el motor, el controlador y el sistema eléctrico determinan con qué eficiencia esa energía se convierte en movimiento útil. Dos scooters con especificaciones de batería similares pueden tener diferentes consumos de energía porque sus sistemas de propulsión operan de manera diferente.
Por qué la potencia nominal del motor no cuenta toda la historia
La potencia nominal de un motor describe una capacidad de potencia bajo condiciones especificadas. No dice a los compradores con qué eficiencia opera el motor en todo el rango de velocidades y cargas que se encuentran en la carretera.
La eficiencia del motor eléctrico varía con la velocidad de rotación y el par. Un motor puede funcionar eficientemente en una región de operación, pero menos eficientemente en otra, como durante el ascenso con alto par o la operación sostenida a alta velocidad.
Cómo entender un mapa de eficiencia del motor
Un mapa de eficiencia del motor es una representación bidimensional de la eficiencia en diferentes combinaciones de velocidad de rotación y par. El eje horizontal generalmente muestra la velocidad del motor, mientras que el eje vertical muestra el par. Las líneas de contorno o bandas de color indican la eficiencia en cada punto de operación.
En lugar de proporcionar solo un porcentaje de eficiencia pico, el mapa revela dónde el motor funciona con eficiencia y dónde aumentan las pérdidas.
Diferentes diseños de motor pueden producir diferentes regiones de alta eficiencia:
- Motores de imanes permanentes, incluyendo muchos diseños BLDC y PMSM: Sus mapas de eficiencia dependen del diseño magnético, la configuración del bobinado, el controlador y los límites operativos. Un motor puede tener una amplia región de alta eficiencia, o una región más concentrada alrededor de combinaciones particulares de velocidad y par.
- Motores de inducción: Su distribución de eficiencia refleja tanto las pérdidas dependientes de la carga como las pérdidas asociadas con la excitación magnética. El rendimiento a carga ligera y a carga alta puede diferir sustancialmente del punto de eficiencia pico.
- Motores de corriente continua con escobillas: La fricción de las escobillas, las pérdidas por contacto eléctrico, las pérdidas en el bobinado y la velocidad operativa pueden afectar la eficiencia. El mapa depende de la construcción del motor y las condiciones de carga.
Estas son tendencias generales de ingeniería, no una clasificación confiable de tipos de motor. El mapa de eficiencia de un motor y controlador específicos es más informativo que la categoría del motor por sí sola.
Por qué importa la región de alta eficiencia
Imagine dos motores con la misma potencia nominal. El motor A alcanza su máxima eficiencia en una región que coincide estrechamente con las condiciones normales de crucero del vehículo. El motor B alcanza su eficiencia pico en una combinación diferente de velocidad y par.
Incluso si el motor B tiene una cifra de eficiencia pico impresionante, puede que no ofrezca el mejor consumo energético en el mundo real si el scooter eléctrico pasa gran parte de su tiempo operativo fuera de esa región eficiente.
Por ejemplo, la conducción urbana con paradas y arranques, el crucero sostenido y la subida de cuestas imponen demandas diferentes al sistema de propulsión. El diseño más útil no es necesariamente el que tiene el número de eficiencia individual más alto, sino el que funciona con eficiencia en los puntos operativos relevantes para el uso previsto del vehículo.
Para una evaluación más completa, el mapa de eficiencia del motor debe considerarse junto con las pérdidas del controlador, las pérdidas del sistema eléctrico, las pérdidas de la rueda o la transmisión y el ciclo de trabajo real del vehículo.
Pérdidas del controlador y del sistema eléctrico
El controlador regula la entrega de potencia al motor. Su eficiencia, estrategia de control y compatibilidad con el motor pueden afectar las pérdidas de energía y el rendimiento del vehículo. Para una explicación más completa de cómo la calificación del controlador y los límites de corriente interactúan con el rendimiento del motor, consulte nuestra guía sobre controladores de ebikes.
La corriente eléctrica que fluye a través de cables y conectores también encuentra resistencia. La pérdida de calor asociada puede aproximarse por:
Pérdida de potencia = I² × R
Donde I es la corriente y R es la resistencia eléctrica.
La longitud del cable, la sección transversal del conductor, la calidad del conector y las conexiones eléctricas pueden contribuir a la resistencia. Estas pérdidas deben evaluarse en el contexto de la corriente real y el diseño del sistema; no deben asumirse como el factor dominante en cada scooter eléctrico.
Consejo de adquisición: Si dos modelos candidatos tienen una energía de batería y una potencia nominal de motor similares, solicite al fabricante resultados comparables de consumo de energía a nivel de vehículo o de pruebas de autonomía. Los datos de eficiencia del motor son útiles, pero una prueba del vehículo completo es más directamente relevante para la distancia que el cliente puede recorrer.
Neumáticos, resistencia al rodadizo, diseño del vehículo y consumo en espera
La resistencia mecánica afecta la cantidad de energía de batería necesaria para recorrer una distancia determinada. Los neumáticos y los componentes del vehículo influyen en estas pérdidas, mientras que el diseño de la carrocería afecta la resistencia aerodinámica. Los accesorios eléctricos también pueden consumir energía mientras el vehículo está estacionado.
Presión de los neumáticos y resistencia al rodadizo
Los neumáticos se deforman al rodar. Esta deformación disipa energía, contribuyendo a la resistencia al rodadizo.
Los neumáticos con baja presión generalmente generan más resistencia al rodadizo y también pueden aumentar la generación de calor y el desgaste de los neumáticos. El tipo de neumático, la construcción, el compuesto, el tamaño, la carga y la superficie de la carretera influyen en el resultado.
Mantener la presión de los neumáticos especificada por el fabricante del vehículo o del neumático ayuda al scooter a funcionar como se pretende. Aumentar la presión de los neumáticos más allá del límite recomendado no es una estrategia de optimización de autonomía apropiada.
Pérdidas mecánicas
Otros componentes también pueden crear resistencia, incluyendo rodamientos de rueda, componentes de freno que arrastran cuando deberían liberarse, componentes de transmisión donde estén instalados y otras piezas rotativas.
Estas pérdidas pueden ser pequeñas individualmente, pero la resistencia innecesaria reduce la energía disponible para el movimiento útil.
Forma de la carrocería y posición del conductor
La carrocería y la posición de conducción influyen en cómo fluye el aire alrededor del scooter y el conductor. A velocidades más altas, la resistencia aerodinámica puede volverse más significativa que muchas pérdidas mecánicas menores.
Sin embargo, ninguna forma de carrocería garantiza la mejor autonomía en cada aplicación. Un diseño destinado a la maniobrabilidad urbana, la comodidad del pasajero, la capacidad de carga o un rango de velocidad particular implica diferentes prioridades.
¿El GPS, los sistemas antirrobo y las funciones conectadas agotan la batería?
Los scooters eléctricos modernos pueden incluir rastreo GPS, alarmas antirrobo, conectividad Bluetooth, comunicación con aplicaciones móviles, monitoreo remoto de estado y otras funciones conectadas. Dependiendo del diseño del sistema, algunas de estas funciones pueden continuar consumiendo energía mientras el scooter está estacionado.
Individualmente, el consumo de energía de un módulo conectado puede ser pequeño. Sin embargo, el monitoreo continuo durante varios días o una semana puede crear una demanda de energía acumulada, especialmente si el scooter permanece en un estado bloqueado o en espera en lugar de entrar en un modo de suspensión de bajo consumo.
El consumo real en espera varía considerablemente. Un receptor GPS que se despierta periódicamente, un módulo celular que mantiene una conexión y una alarma que se activa solo cuando se activa no necesariamente consumen la misma cantidad de energía. Algunos sistemas también apagan funciones seleccionadas después de un período de inactividad.
Esto no suele ser el principal factor que determina la autonomía de un scooter, pero puede reducir la carga disponible cuando el vehículo se vuelve a utilizar después de un largo periodo de estacionamiento. Puede ser especialmente relevante para vehículos utilizados en trayectos cortos, estacionados durante periodos prolongados o equipados con sistemas de monitoreo de flota siempre conectados.
Consejo de adquisición: Pregunte si las funciones conectadas permanecen activas cuando el scooter está estacionado, si existe un modo de suspensión de bajo consumo y si el fabricante ha medido el consumo en espera. Para los operadores de flota, esto vale la pena verificar junto con la autonomía y los programas de carga.
Cómo comparar las afirmaciones de autonomía de los scooters eléctricos
Para importadores, mayoristas y operadores de flota, la cifra de autonomía más útil es la que refleja el uso previsto del vehículo. Antes de comparar fabricantes, establezca un conjunto consistente de requisitos.
| Factor de comparación | Qué verificar |
|---|---|
| Energía de la batería | Voltaje nominal, Ah, Wh, química y configuración de la batería |
| Velocidad de prueba | Velocidad de prueba o perfil de velocidad utilizado para establecer la autonomía |
| Carga total | Peso del conductor, pasajero y carga durante las pruebas |
| Temperatura | Temperatura de prueba y límites operativos especificados |
| Terreno | Carretera plana, pendientes o un ciclo de prueba definido |
| Patrón de conducción | Crucero constante o funcionamiento con paradas frecuentes |
| Eficiencia del vehículo | Datos disponibles de consumo de energía a nivel de vehículo e información relevante del sistema de propulsión |
| Consumo en espera | Uso de energía mientras está estacionado, funciones conectadas y comportamiento del modo de suspensión |
| Método de prueba | Procedimiento de prueba, método de medición y si el resultado es verificado de forma independiente |
| Uso a largo plazo | Garantía de la batería, disponibilidad de reemplazo y arreglos de servicio |
No todos los fabricantes publicarán todos estos detalles. Cuando falte información, pregunte al proveedor qué condiciones se aplican a la autonomía declarada y qué resultados pueden ser respaldados por registros de prueba.
Cómo se ve la convención en la práctica
La tabla siguiente muestra cómo aparece la misma convención en una línea de producción normal. Se incluye para ilustrar el problema de comparación descrito anteriormente, no para clasificar los modelos.
| Modelo | Autonomía nominal | A qué velocidad | Batería | Química del paquete |
|---|---|---|---|---|
| KARLA | 100 km | 40 km/h | 72 V / 45 Ah | LFP |
| VOLI | 100 km | 40 km/h | 72 V / 40 Ah | LFP |
| MH / Y1 / EX008 | 95 km | 50 km/h | 72 V / 40 Ah | LFP |
| URBAN X / Flash / Llama | 100 km | 40 km/h | 60 o 72 V / 35 Ah | Plomo-ácido |
Observe la segunda y tercera filas. Los tres modelos con una autonomía nominal de 95 km se prueban a 50 km/h; los dos con 100 km se prueban a 40 km/h. En papel, el modelo de 95 km parece inferior. En la práctica, se sometió a una prueba más exigente. Este es precisamente el problema descrito en la Sección 2.
La cuarta fila añade una segunda variable: esos modelos llevan un paquete de plomo-ácido de 35 Ah en lugar de uno de litio de 40–45 Ah, y aun así declaran 100 km — porque la velocidad de prueba es menor y el sistema de propulsión consume menos. Eso no es una contradicción; es un punto de diseño diferente destinado a un ciclo de trabajo distinto.
La pregunta útil, por lo tanto, nunca es "¿cuál número es mayor?", sino "¿a qué velocidad, con qué carga y sobre qué ruta?". Un distribuidor que compara estas cuatro filas con una sola cifra principal de un competidor está comparando dos cosas diferentes.
Elija la autonomía para la aplicación prevista
Desplazamiento urbano: Considere las distancias de viaje típicas, las condiciones del tráfico, el acceso a la carga y la velocidad a la que se usará normalmente el scooter.
Operaciones de entrega: Evalúe la distancia diaria recorrida, la capacidad de carga, las pendientes de la ruta, la frecuencia de paradas, las oportunidades de carga y la planificación del reemplazo de la batería.
Transporte de pasajeros: Considere el número esperado de ocupantes, la capacidad de carga, las condiciones de la ruta y el rendimiento bajo la carga de pasajeros prevista.
Distribución y venta minorista: Compare las opciones de batería, el mercado previsto del vehículo, los requisitos locales aplicables y la consistencia de las especificaciones técnicas del proveedor. Para los compradores que comparan diferentes categorías de scooters con asiento, BENLG también ofrece una guía sobre scooters para adultos, y una abastecimiento de scooters tipo ciclomotor separada que cubre el lado de la adquisición con más detalle.
Un alto rango anunciado puede ser atractivo, pero es solo una parte de una especificación de producto adecuada.
Preguntas Frecuentes
¿Una batería más grande siempre proporciona mayor autonomía en un scooter eléctrico?
Una batería más grande generalmente proporciona más energía almacenada. Sin embargo, la autonomía real también depende de la capacidad útil de la batería y del consumo de energía del scooter por kilómetro. Un scooter más eficiente puede recorrer más distancia que un modelo menos eficiente con una clasificación de energía de batería similar.
¿Conducir más rápido reduce la autonomía del scooter eléctrico?
En general, sí. Las velocidades más altas aumentan el arrastre aerodinámico, y la potencia necesaria para vencer el arrastre aerodinámico aumenta aproximadamente con el cubo de la velocidad bajo condiciones de lo demás comparables. El efecto sobre la autonomía total depende de otras demandas de energía, la eficiencia del motor y el entorno de conducción.
¿Cómo afecta el peso del conductor o de la carga a la autonomía del scooter eléctrico?
El peso adicional generalmente aumenta la energía necesaria para la aceleración y la subida. También puede aumentar la resistencia a la rodadura. El efecto real depende de la ruta, la velocidad, el diseño del vehículo y la distribución de la carga.
¿Los scooters eléctricos pierden autonomía en clima frío?
Sí. Las bajas temperaturas pueden reducir la capacidad útil y el rendimiento de potencia de la batería. La magnitud del efecto depende de la química, el diseño, la temperatura y las condiciones de operación de la batería.
¿Los scooters eléctricos con doble batería siempre tienen el doble de autonomía?
No. Una configuración de doble batería puede proporcionar más energía total, pero el doble de baterías no significa automáticamente el doble de autonomía real. El resultado depende de la energía total utilizable, el peso del vehículo, la configuración de la batería y el consumo de energía.
¿Por qué dos scooters eléctricos con la misma capacidad de batería pueden tener diferentes autonomías?
Pueden diferir en la eficiencia del motor y el controlador, la velocidad de crucero, la resistencia aerodinámica, la resistencia de los neumáticos, el peso del vehículo, las pérdidas eléctricas y la estrategia de control. Las condiciones de prueba también pueden producir resultados informados diferentes, incluso cuando los vehículos subyacentes son similares.
¿Las funciones de GPS y antirrobo pueden reducir la autonomía del scooter eléctrico?
Pueden consumir energía mientras el scooter está estacionado si permanecen activos o se despiertan periódicamente. El efecto depende del consumo de energía del sistema, la duración en espera y el comportamiento del modo de suspensión. Pida al fabricante información sobre el consumo en espera si los períodos largos de estacionamiento son comunes.
¿Qué deben verificar los importadores antes de pedir un scooter eléctrico de gran autonomía?
Los importadores deben verificar las especificaciones de la batería, las condiciones detrás de la afirmación de autonomía, la capacidad de carga y la velocidad previstas, los requisitos de certificación aplicables, las opciones de reemplazo de la batería y la disponibilidad de documentación técnica. Comparar estos detalles ayuda a establecer si un modelo es adecuado para el mercado objetivo. Para el lado procedimental — documentación, inspección previa al embarque, términos de pago — consulte nuestro guía para importar bicicletas, scooters y ciclomotores eléctricos desde China.
Conclusión
Un scooter eléctrico de gran autonomía es el resultado de más que una batería de alta capacidad. La energía de la batería establece el presupuesto de energía disponible, mientras que la velocidad de crucero, la capacidad de carga, la temperatura, el terreno, la eficiencia del sistema de propulsión, los neumáticos, el diseño del vehículo y el consumo en espera influyen en cuánta energía está disponible para la conducción real.
Para importadores y distribuidores, el enfoque más fiable es comparar scooters en condiciones de prueba similares y seleccionar modelos basándose en los requisitos operativos reales. Una evaluación realista de la autonomía es más útil para la selección de productos y las expectativas del cliente que una afirmación de distancia máxima sin condiciones de respaldo.
¿Busca scooters eléctricos para su mercado? BENLG suministra vehículos eléctricos de dos ruedas y vehículos relacionados para clientes B2B. Al evaluar un modelo para distribución o uso en flotas, indique su mercado objetivo, la aplicación prevista, la velocidad de crucero esperada y la kilometraje diaria aproximada para que se puedan evaluar las especificaciones del vehículo y la batería pertinentes.
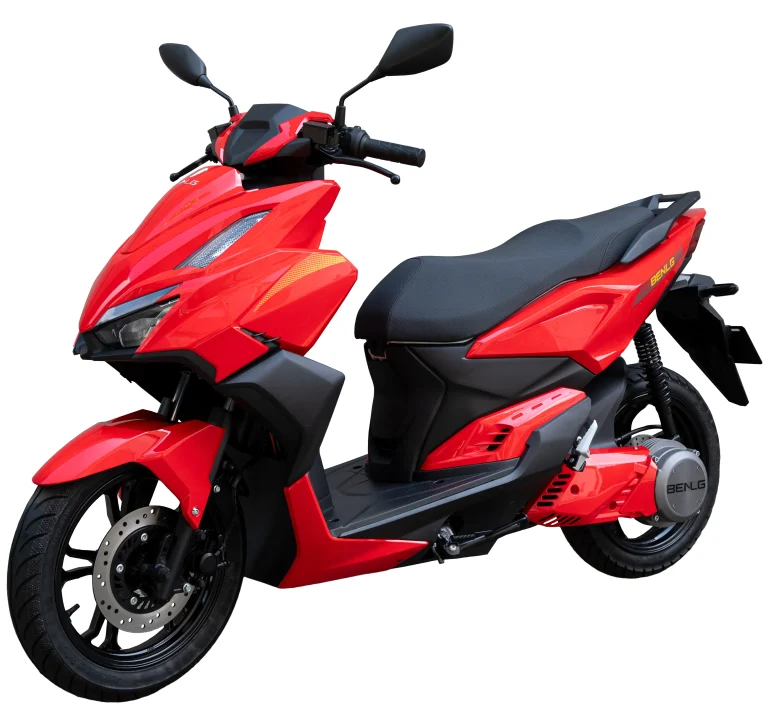
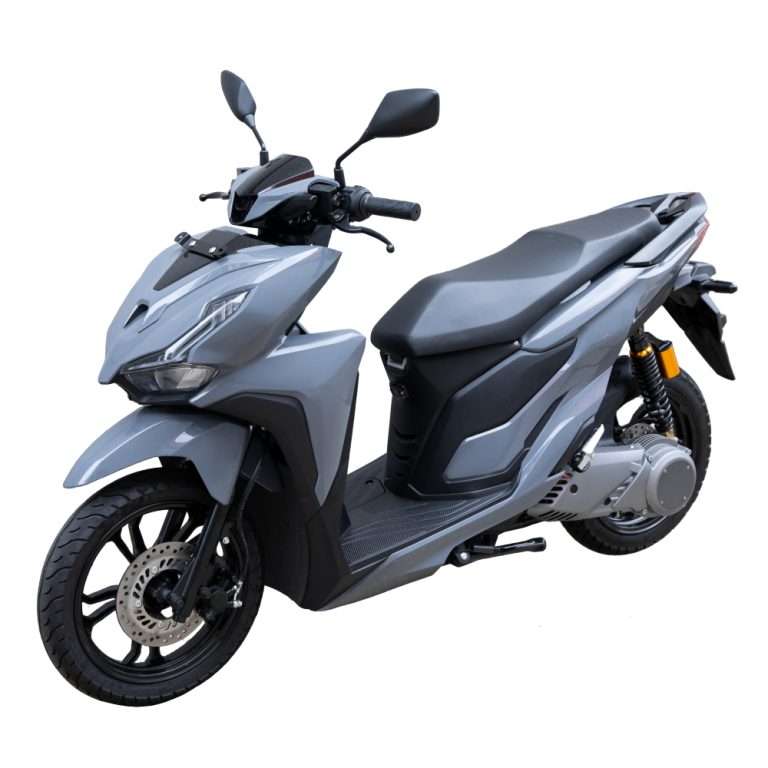
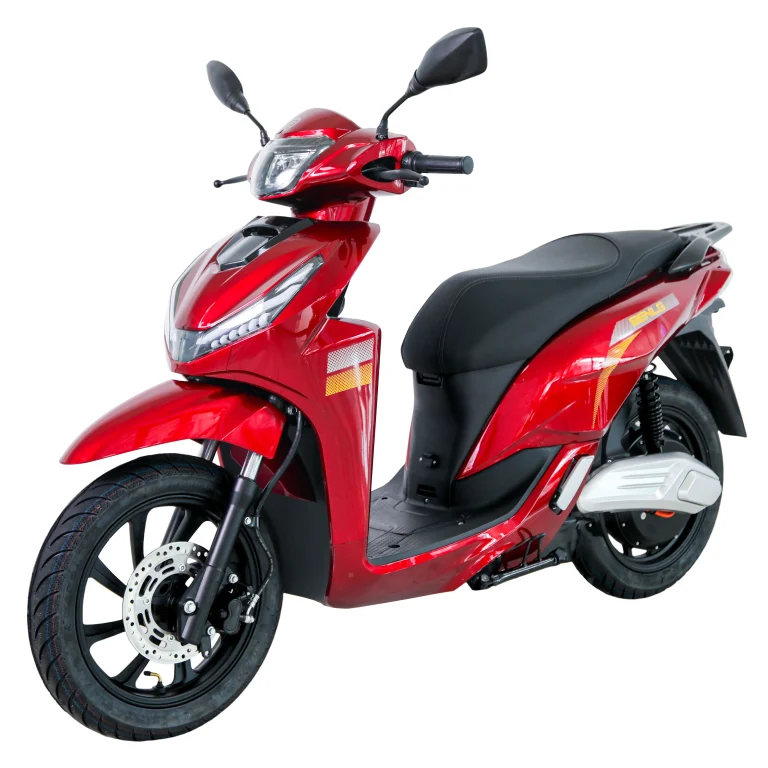
El tercer modelo presenta una cifra principal más baja porque se probó 10 km/h más rápido: el punto de comparación establecido en la Sección 2. Las especificaciones completas están en cada página de producto.
📩 Contacte con el equipo de exportación de BENLG con su mercado, aplicación y kilometraje diario objetivo | 💬 WhatsApp respondido durante el horario comercial de China.